

Apa saja komponen utama AMR?
Dec 24, 2025
Tinggalkan pesan
Sebagai pemasok AMR (Autonomous Mobile Robot) terkemuka, saya telah menyaksikan secara langsung kekuatan transformatif mesin cerdas ini di berbagai industri. AMR merevolusi cara bisnis beroperasi, menawarkan peningkatan efisiensi, fleksibilitas, dan produktivitas. Dalam postingan blog ini, saya akan mempelajari komponen-komponen utama AMR, mengeksplorasi bagaimana komponen-komponen tersebut bekerja sama untuk menciptakan operasi yang lancar dan otonom.
1. Sistem Navigasi
Sistem navigasi adalah jantung dari AMR, yang memungkinkannya bergerak dengan aman dan efisien melalui lingkungannya. Ada beberapa jenis sistem navigasi yang digunakan dalam AMR, masing-masing memiliki kelebihan dan kekurangan tersendiri.
Panduan Laser
Sistem panduan laser menggunakan laser untuk membuat peta lingkungan dan menentukan posisi robot di dalamnya. Sistem ini sangat akurat dan dapat beroperasi di berbagai lingkungan, termasuk gudang, pabrik, dan pusat distribusi. Namun, pemasangan dan pemeliharaannya mungkin mahal, dan memerlukan jarak pandang yang jelas antara pemindai laser dan lingkungan.
Navigasi Berbasis Visi
Sistem navigasi berbasis visi menggunakan kamera untuk menangkap gambar lingkungan dan menganalisisnya untuk menentukan posisi dan orientasi robot. Sistem ini lebih murah dibandingkan sistem panduan laser dan dapat beroperasi di lingkungan dinamis dimana terdapat hambatan atau perubahan lingkungan. Namun, hal tersebut dapat dipengaruhi oleh kondisi pencahayaan dan memerlukan kamera berkualitas tinggi untuk memastikan navigasi yang akurat.
Navigasi Inersia
Sistem navigasi inersia masing-masing menggunakan akselerometer dan giroskop untuk mengukur akselerasi dan rotasi robot. Sistem ini relatif murah dan dapat memberikan navigasi yang akurat dalam jarak pendek. Namun, mereka dapat mengalami penyimpangan seiring berjalannya waktu dan memerlukan kalibrasi berkala untuk menjaga keakuratan.
2. Sistem Sensor
Sistem sensor adalah komponen penting lainnya dari AMR, yang memberikan robot informasi tentang lingkungannya dan memungkinkannya menghindari rintangan dan berinteraksi dengan lingkungannya. Ada beberapa jenis sensor yang digunakan pada AMR, antara lain:
LiDAR (Deteksi dan Jangkauan Cahaya)
Sensor LiDAR menggunakan laser untuk mengukur jarak antara robot dan sekitarnya. Sensor ini sangat akurat dan dapat memberikan peta lingkungan 3D secara detail. Sensor LiDAR biasanya digunakan di AMR untuk navigasi dan deteksi rintangan.
Sensor Ultrasonik
Sensor ultrasonik menggunakan gelombang suara untuk mendeteksi keberadaan objek yang dilewati robot. Sensor ini relatif murah dan dapat memberikan bidang pandang yang luas. Namun, sensor ini kurang akurat dibandingkan sensor LiDAR dan dapat dipengaruhi oleh faktor lingkungan seperti suhu dan kelembapan.
Sensor Inframerah
Sensor infra merah menggunakan sinar infra merah untuk mendeteksi keberadaan objek yang dilewati robot. Sensor ini biasanya digunakan di AMR untuk mendeteksi rintangan jarak pendek. Harganya relatif murah dan dapat memberikan waktu respons yang cepat. Namun, mereka dipengaruhi oleh cahaya sekitar dan memiliki jangkauan terbatas.
kamera
Kamera dapat digunakan dalam AMR untuk berbagai tujuan, termasuk navigasi, pengenalan objek, dan inspeksi. Mereka dapat memberikan sumber informasi visual yang kaya tentang lingkungan dan dapat digunakan bersama dengan sensor lain untuk meningkatkan akurasi persepsi robot.
3. Sistem Pengendalian
Sistem kendali bertanggung jawab untuk mengatur pergerakan dan tindakan robot berdasarkan informasi yang diberikan oleh sistem navigasi dan sensor. Ia menggunakan algoritma dan perangkat lunak untuk membuat keputusan tentang jalur, kecepatan, dan orientasi robot.
Perencanaan Gerak
Algoritma perencanaan gerak digunakan untuk menentukan jalur optimal yang harus diikuti robot dari lokasi saat ini ke tujuannya. Algoritme ini memperhitungkan kemampuan robot, lingkungan, dan segala hambatan yang mungkin ada. Mereka menggunakan teknik seperti pencarian A*, algoritma Dijkstra, dan metode peta jalan probabilistik untuk menemukan jalur terpendek dan teraman.
Penghindaran Tabrakan
Algoritma penghindaran tabrakan digunakan untuk memastikan robot menghindari tabrakan dengan objek yang dilewatinya. Algoritme ini menggunakan informasi yang diberikan oleh sistem sensor untuk mendeteksi rintangan dan menentukan tindakan yang tepat untuk diambil, seperti berhenti, mengubah arah, atau memperlambat.
Manajemen Tugas
Perangkat lunak manajemen tugas digunakan untuk menetapkan tugas ke robot dan mengelola beban kerjanya. Ini memperhitungkan prioritas tugas, ketersediaan sumber daya, dan kemampuan robot untuk memastikan tugas diselesaikan secara efisien dan efektif.
4. Sistem Tenaga
Sistem tenaga bertanggung jawab untuk menyediakan energi yang dibutuhkan robot untuk beroperasi. Ada beberapa jenis sistem tenaga yang digunakan dalam AMR, antara lain:
Baterai
Baterai adalah jenis sistem tenaga yang paling umum digunakan dalam AMR. Mereka menyediakan sumber energi portabel dan andal yang dapat diisi ulang saat dibutuhkan. Baterai lithium-ion biasanya digunakan dalam AMR karena kepadatan energinya yang tinggi, masa pakai yang lama, dan tingkat self-discharge yang rendah.
Sel Bahan Bakar
Sel bahan bakar merupakan sistem tenaga alternatif yang dapat menyediakan sumber energi secara terus menerus tanpa perlu melakukan pengisian ulang. Mereka menggunakan hidrogen atau bahan bakar lain untuk menghasilkan listrik melalui reaksi elektrokimia. Sel bahan bakar lebih mahal dibandingkan baterai namun dapat memberikan waktu pengoperasian lebih lama dan pengisian bahan bakar lebih cepat.
Daya Kabel
Dalam beberapa aplikasi, AMR mungkin diberi daya melalui sambungan kabel ke jaringan listrik. Ini biasanya digunakan dalam aplikasi jalur tetap dimana robot tidak perlu bergerak bebas. Daya berkabel menyediakan sumber energi yang berkelanjutan dan andal, namun membatasi mobilitas robot.
5. Sistem Muatan
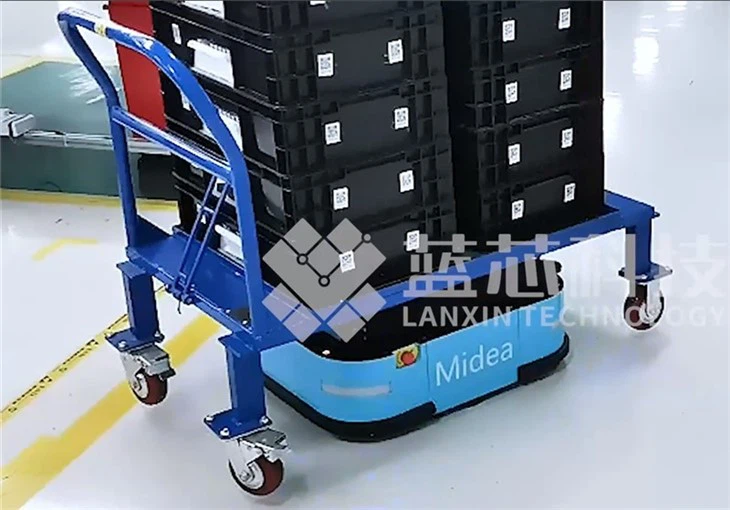
Sistem muatan bertanggung jawab untuk membawa dan memanipulasi material atau produk yang dirancang untuk diangkut oleh robot. Ada beberapa jenis sistem payload yang digunakan dalam AMR, antara lain:
Forklift
Forklift biasanya digunakan di AMR untuk mengangkat dan mengangkut palet dan beban berat lainnya. Mereka dapat dilengkapi dengan berbagai perlengkapan, seperti klem dan rotator, untuk menangani berbagai jenis bahan.
Konveyor
Konveyor dapat digunakan dalam AMR untuk mengangkut material dan produk sepanjang jalur tetap. Mereka dapat digunakan bersama dengan sistem muatan lainnya, seperti forklift, untuk memberikan solusi penanganan material yang lengkap.
Pencengkeram
Grippers digunakan dalam AMR untuk mengambil dan menempatkan objek. Mereka dapat dirancang untuk menangani berbagai bentuk dan ukuran objek dan dapat dilengkapi dengan sensor untuk memberikan umpan balik mengenai posisi dan orientasi objek.
6. Sistem Komunikasi
Sistem komunikasi bertanggung jawab untuk memungkinkan robot berkomunikasi dengan perangkat dan sistem lain di lingkungan. Ada beberapa jenis sistem komunikasi yang digunakan dalam AMR, antara lain:
Wi-Fi
Wi-Fi adalah jenis sistem komunikasi yang paling umum digunakan di AMR. Ini menyediakan koneksi nirkabel ke jaringan lokal, memungkinkan robot untuk berkomunikasi dengan perangkat dan sistem lain, seperti server, pengontrol, dan robot lainnya.

Bluetooth
Bluetooth adalah sistem komunikasi nirkabel jarak pendek yang dapat digunakan di AMR untuk berkomunikasi dengan perangkat terdekat, seperti ponsel cerdas dan tablet. Ini biasanya digunakan untuk konfigurasi dan pemantauan robot.
Zigbee
Zigbee adalah sistem komunikasi nirkabel berdaya rendah yang dapat digunakan di AMR untuk berkomunikasi dengan perangkat lain di lingkungan. Ini biasanya digunakan dalam jaringan sensor dan dapat memberikan solusi komunikasi yang andal dan hemat energi.
Kesimpulan
Kesimpulannya, AMR adalah mesin kompleks yang mengandalkan kombinasi sistem navigasi, sensor, kontrol, daya, muatan, dan komunikasi untuk beroperasi secara mandiri. Masing-masing komponen ini memainkan peran penting dalam kinerja dan fungsionalitas robot. Sebagai pemasok AMR, kami memahami pentingnya komponen-komponen ini dan bekerja sama dengan pelanggan kami untuk memberikan solusi khusus yang memenuhi kebutuhan spesifik mereka.
Jika Anda tertarik mempelajari lebih lanjut tentang produk AMR kami dan manfaatnya bagi bisnis Anda, kami mengundang Anda untuk menjelajahi rangkaian penawaran kami, termasukRobot AMR 300 kg (Mengangkat dan Menarik),Robot AMR 2000kg, DanRobot AMR 600 kg (Mengangkat). Kami di sini untuk membantu Anda menemukan solusi AMR yang sempurna untuk operasi Anda. Hubungi kami hari ini untuk memulai diskusi pengadaan dan mengambil langkah pertama menuju peningkatan efisiensi bisnis Anda dengan teknologi AMR kami yang mutakhir.
Referensi
- Melalui, S., Burgard, W., & Fox, D. (2005). Robotika Probabilistik. Pers MIT.
- Sisilia, B., & Chatib, O. (Eds.). (2016). Robotika. Peloncat.
- LaValle, SM (2006). Algoritma Perencanaan. Pers Universitas Cambridge.